|
|
|

|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
卡城新闻 加国新闻 即时新闻 娱乐八卦
最新科技 读者文摘 养生保健 美食饮品
居家生活 移民茶馆 艺术中心 风筝专辑 房屋租赁 求职招聘 便民广告 定居指南 城市介绍 房产动态 留学移民 华人故事 教育话题 财经信息 精华旅游 难得一笑 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
卡城新闻 加国新闻 即时新闻 娱乐八卦
最新科技 读者文摘 养生保健 美食饮品
居家生活 移民茶馆 艺术中心 风筝专辑 房屋租赁 求职招聘 便民广告 定居指南 城市介绍 房产动态 留学移民 华人故事 教育话题 财经信息 精华旅游 难得一笑 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
卡城新闻 加国新闻 即时新闻 娱乐八卦 最新科技 读者文摘 养生保健 美食饮品 居家生活 移民茶馆 艺术中心 风筝专辑 房屋租赁 求职招聘 便民广告 定居指南 城市介绍 房产动态 留学移民 华人故事 教育话题 财经信息 精华旅游 难得一笑 |
| 最新科技 |
 卡城华人网信息中心  最新科技  真实世界机器人的能力整合挑战 |
|
【卡城华人网 www.calgarychina.ca】 2026-10-05 11:50 免责声明: 本消息未经核实,不代表网站的立场、观点,如有侵权,请联系删除。 |
|
机器人技术正迈入其发展史上最令人振奋的时期之一。从世界机器人大会(World Robot Conference)可以看出,随着AI 持续拓展机器人在真实世界环境中的能力,这股动能已遍及整个生态系。但AI 模型只是其中一环,未来在运算领域仍有庞大的发展机会,也面临重大挑战。 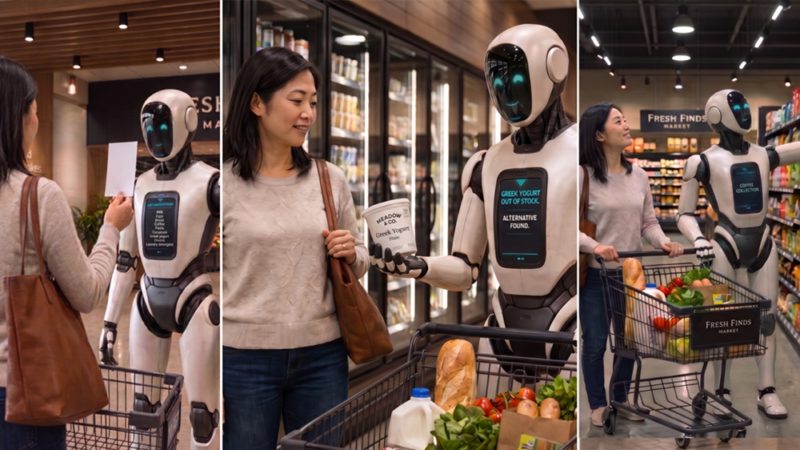
身为Arm 机器人研究总监,Federico Pecora 长期关注一个核心问题:如何将AI 各项令人惊艳的能力,转化为能够在真实世界中可靠且安全运作的机器人? 这正是Federico Pecora 最新发表的技术白皮书《The Missing Science of Robotic Systems: Capability Integration in the Model-Centric Era》(机器人系统中缺少的科学:以模型为中心时代的能力整合)中所探讨的问题。 Federico Pecora 相信,随着AI 能力逐步进入日益复杂的实体系统,这个问题将界定下一阶段的发展。 能力取决于整个系统 想像一台位于超市中的人形机器人,顾客请它去拿一台购物车并跟着自己。接着,顾客要它找到一包10 公斤的米,放进购物车里,然后到乳制品区与顾客会合。 只要有足够的训练、合适的模型,以及针对特定任务的工程设计,这项任务的各个部分都能各自运作。机器人必须理解要求、在店内导航、搬动重物,并在人群中安全移动。若分开来看,其中许多能力背后都有不同的模型、基准测试与方法。 更困难的工程问题,开始于这些能力必须在陌生环境中同时运作。机器人必须推断购物车会如何改变其移动方式、随着载重变化进行调整,并将速度、作用力与碰撞风险维持在明确限制范围内。换句话说,机器人的能力并非仅由个别模型即可展现,而是来自整个系统在实体世界中协作的成果。 能力整合的起点,是决定机器人各部分的行为应如何实现。这也决定了当条件改变时,机器人能以多高的安全性持续运作。如果某项行为需要被中断、受到限制,或交由更安全的机制接手,系统架构就必须能在执行阶段支援这些操作。因此,能力整合不只是模型选择的问题,也是系统设计的问题。 时间让软体决策成为架构决策 机器人的各项能力以不同的工作周期运行。有些以高频率周期性执行,有些频率较低,另一些则会因应事件性质采非同步执行。感知与状态预测每秒可能更新多次。另一方面,规划与较高阶的推论通常可以较慢的速度执行,但仍必须以当前的世界状态为依据。 正是在这种时间差异之下,软体决策会转变为架构决策。一台实际部署的机器人,可能同时基于共享资料执行感知、动作提议、世界模型更新与安全监控。系统必须决定哪些工作在CPU 上执行、哪些需要加速、哪些可以等待,以及哪些必须能被中断。 因此,不能只以AI 峰值效能来评估机器人运算。延迟、资料移动、排程、记忆体频宽与隔离,都会影响机器人在系统负载下是否仍能维持可预测的行为。 机器人需要即时执行约束条件 同时,安全机制不能置于机器人正常执行路径之外。安全约束可能需要套用在自主系统堆叠的不同层级,包括任务规划、动作规划、控制、监控与执行。任务规划器可能需要避免提出不安全的任务序列;动作规划器可能需要遵守禁入区域、速度限制或作用力限制;而控制器则可能需要在接触、失稳或碰撞风险发生变化时立即反应。 对于那些不完全属于安全范畴、但同样用来界定机器人可接受行为的约束,也需要采用相同的架构模式。即使从狭义来看,这些并不属于安全约束,仍是确保机器人在特定情境下正确运作的重要条件。 所有这些检查都需要存取机器人与环境的当前状态,同时也必须对系统具备足够的控制权,才能在条件改变时限制、修改、中断行为,或将行为交由其他机制接手。 这使得约束条件的执行本身就成为系统架构的一部分。它会在时序最敏感之处增加运算与仲裁需求,但也正是这种设计,让系统即使在负载状态下,也能展现适应性行为,并符合安全边界要求。 机器人技术的下一步 Federico Pecora 认为,下一波机器人技术发展的重点,将聚焦于如何让适应性行为具备实际可行性。机器人需要能在时序限制内运作的AI 能力、维持一致性的共享状态,以及即使任务与环境改变,仍可持续执行的安全与行为约束。 上述问题的答案,将决定机器人在条件改变时,如何在不同模型、控制器与安全机制之间切换,同时维持在可行的运算与控制范围内。 这就是从AI 能力走向可靠的机器人能力的途径。也因此,能力整合正成为机器人领域最具代表性的架构挑战之一。 来源:科技新报 编辑(Edit) 删除(Delete) |
|
|
|
|
|
|
|
|
|
|
|
| 版权所有(C), 2002-2026, 卡城华人网中国版 www.calgarychina.ca |
| 版权所有(C), 2002-2026, 卡城华人网中国版 www.calgarychina.ca |